


Современные системы прецизионного позиционирования: специализированные применения и выбор оптимального решения

В предыдущих статьях цикла мы рассмотрели основные типы приводов и критерии выбора систем прецизионного позиционирования, а также принципы построения многокоординатных систем и особенности управления ими. Были рассмотрены линейные, вращательные и гониометрические позиционеры, варианты построения XYZ-систем, а также лабораторные и промышленные многоосевые контроллеры.
В заключительной части цикла перейдем от общей архитектуры систем позиционирования к специализированным применениям. Рассмотрим оборудование для работы в вакууме, при криогенных температурах и сильных магнитных полях, системы с большим ходом и высокой нагрузкой, решения для позиционирования крупногабаритной оптики, а также гексаподы, обеспечивающие движение по шести степеням свободы.
Специализированные применения
Ряд задач требует специализированных подходов и систем позиционирования, способных функционировать в экстремальных условиях или работать с крупногабаритными объектами.
Позиционеры для вакуумных и криогенных систем
Позиционирование в условиях вакуума или криогенных температур предъявляет особые требования к исполнению механики, двигателей, кабелей, смазочных материалов и датчиков. Стандартный лабораторный позиционер в таких условиях может стать источником газовыделения, загрязнения или нестабильной работы. В вакуумных системах применяются материалы с низким газовыделением, специальные кабели, вакуумные смазки, сухие направляющие и вакуумно-совместимые двигатели. Конструкция должна исключать закрытые объемы, затрудняющие откачку, а также учитывать отсутствие конвективного охлаждения.
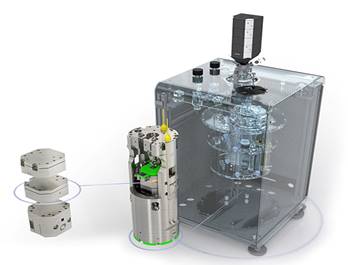
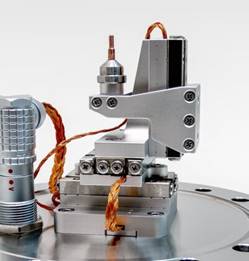
Одним из производителей специализированного оборудования в данном сегменте является attocube. Компания выпускает линейные, вращательные и гониометрические позиционеры, предназначенные для работы в условиях высокого и сверхвысокого вакуума до 10-11 мбар, криогенных температур до 1 K и сильных магнитных полей до 35 Тл. Такие характеристики достигаются благодаря применению материалов с низким коэффициентом теплового расширения, немагнитных материалов и размещению части электроники за пределами вакуумной камеры.
Отдельные устройства могут быть объединены в многоосевые системы. Особенностью решений attocube является сочетание большого диапазона перемещения с нанометровым шагом, что достигается за счет использования пьезошагового принципа движения. В отличие от стандартного пьезосканера, ход которого ограничен деформацией пьезоэлемента, пьезошаговый привод формирует последовательность малых перемещений, обеспечивая суммарный ход в миллиметровом или сантиметровом диапазоне. Позиционеры attocube применяются в сканирующей зондовой микроскопии, низкотемпературной спектроскопии, исследованиях квантовых точек и центров окраски, позиционировании образцов в криостатах, работе в магнитных полях, поверхностной физике и наноманипуляции.
|
|
XYZ сканирующая система из титана Серия ANS, attocube
Размер основания: 24 × 24 мм |
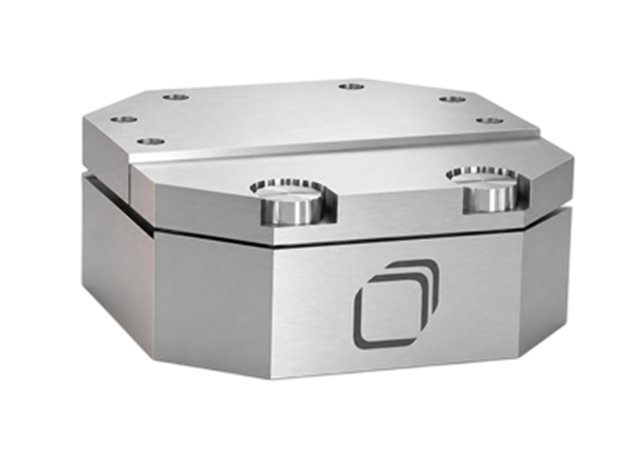
Thorlabs, LBTEK, Physik Instrumente, Newport и Aerotech также выпускают вакуумные исполнения отдельных моторизованных и пьезоэлектрических позиционеров. Однако необходимо различать стандартное вакуумное исполнение и оборудование для сверхвысокого вакуума (UHV, Ultra-high vacuum). Указания на вакуумную совместимость без информации о минимальном рабочем давлении, допустимой температуре прогрева и применяемых материалах недостаточно для корректного выбора оборудования.
Большой ход, высокая нагрузка и сложные координатные сборки
При увеличении диапазона перемещения и нагрузки конструкция системы позиционирования трансформируется от лабораторной оптомеханики к промышленным линейным модулям и декартовым роботам. В данном сегменте применяются шарико-винтовые модули, ременные оси, реечные передачи, линейные двигатели, портальные конструкции и телескопические механизмы.
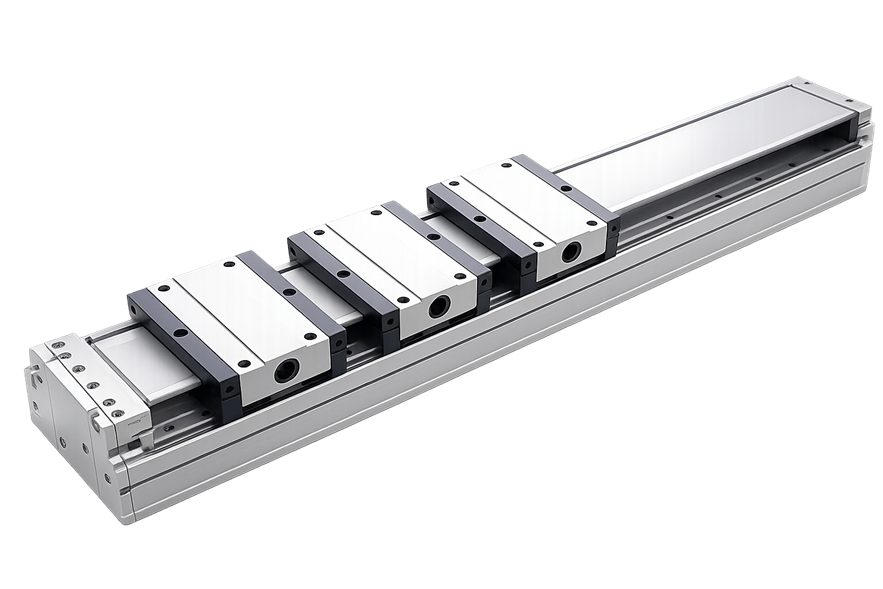
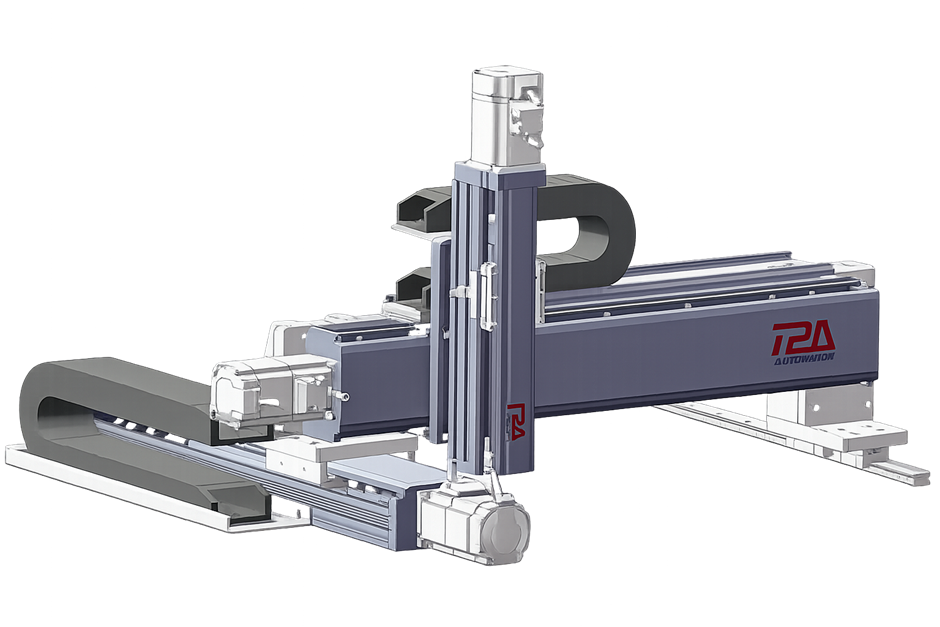
Компания TPA Robot специализируется на электрических линейных приводах, координатных модулях, гантри-системах и роботах. Оборудование компании предназначено для обеспечения больших диапазонов перемещения, интенсивного промышленного рабочего цикла и перемещения технологической оснастки. По своему назначению продукция TPA Robot отличается от лабораторных столиков LBTEK и нанопозиционеров attocube. Основными областями применения являются автоматизация производства, перемещение инструментов, загрузка, дозирование, сварка, нанесение покрытий, лазерная обработка и промышленное сканирование.
Портальная система содержит две параллельные продольные оси и поперечную балку. Перекос балки может приводить к повышенной нагрузке на направляющие и заклиниванию. Для синхронизации используется механическая связь либо два независимых сервопривода с электронным управлением. Во втором случае контроллер должен компенсировать рассогласование координат и обеспечивать защиту от перекоса.
При проектировании сложной координатной сборки необходимо учитывать диапазон перемещения, нагрузку, положение центра тяжести, статические и динамические моменты, прогиб основания, жесткость портала, скорость, ускорение, ресурс передачи, кабельную трассу, защиту от загрязнений, тепловое расширение и время установления. Механические модули TPA Robot могут использоваться совместно с промышленными сервоприводами и контроллерами. В системах с высокими требованиями к синхронизации и качеству траектории возможно применение платформы ACS SPiiPlus. Это особенно актуально при совместной работе длинноходовой оси с прецизионным XYZ-столиком, вращательной платформой, камерой, лазером или измерительным оборудованием.
|
Позиционер 1. Ось X (1 шт.) Тип: линейный позиционер с одной направляющей кареткой Повторяемость позиционирования: ±5 мкм Разрешение энкодера (DPI): 1 мкм Эффективный ход: 6000 мм Максимальное ускорение: 3 g Максимальная скорость перемещения: 3 м/с Тип линейного двигателя: AirTAC LM Комплект сервопривода: EtherCAT Servotronix CDHD2S, 1 шт. Комплект датчиков: TPA, 5 шт. Длина кабеля питания и энкодера: 10 м |
Позиционер 2. Ось Y (1 шт.) Тип: линейный позиционер с одной направляющей кареткой Повторяемость позиционирования: ±5 мкм Разрешение энкодера (DPI): 1 мкм Эффективный ход: 600 мм Максимальное ускорение: 1,5 g Максимальная скорость перемещения: 1,5 м/с Тип линейного двигателя: AirTAC LM Комплект сервопривода: EtherCAT Servotronix CDHD2S, 1 шт. Комплект датчиков: TPA, 3 шт. Длина кабеля питания и энкодера: 10 м |
Позиционер 3. Ось Z (1 шт.) Тип: линейный позиционер с одной направляющей кареткой Повторяемость позиционирования: ±5 мкм Разрешение энкодера (DPI): 1 мкм Эффективный ход: 300 мм Максимальное ускорение: 1,5 g Максимальная скорость перемещения: 1,5 м/с Тип линейного двигателя: AirTAC LM Комплект сервопривода: EtherCAT Servotronix CDHD2S, 1 шт. Комплект датчиков: TPA, 3 шт. Длина кабеля питания и энкодера: 10 м |
Позиционирование крупногабаритной оптики
Для крупногабаритной оптики применяются специализированные системы, объединяющие функции опоры, фиксации, линейного перемещения и угловой юстировки. Крупная оптика предъявляет повышенные требования к жесткости конструкции, допустимой нагрузке, положению центра масс и деформации оптической поверхности. Усилия, возникающие при креплении и работе приводов, не должны создавать недопустимого изменения формы зеркала или линзы.
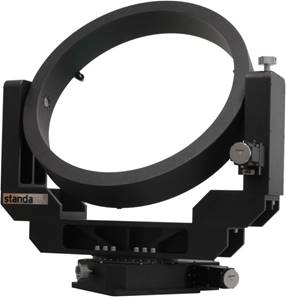
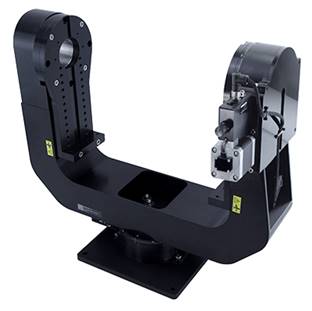
Для крупногабаритных зеркал используются осевые и радиальные опоры. Количество и расположение точек опоры определяются расчетом деформации поверхности. В автоматизированных системах положение может корректироваться несколькими электромеханическими актуаторами. Окончательная конфигурация определяется геометрией оптики, допустимой деформацией, массой, положением точки вращения, диапазоном юстировки и условиями эксплуатации.
Гексаподы: кинематика для шести степеней свободы
Гексапод представляет собой параллельную кинематическую систему с шестью управляемыми актуаторами. Каждый привод соединяет неподвижное основание с подвижной платформой. Согласованное изменение длины приводов обеспечивает перемещение по координатам X, Y и Z, а также вращение вокруг осей θX, θY и θZ.
Основными преимуществами параллельной кинематики являются высокая общая жесткость, компактность, возможность одновременного пространственного движения, программно задаваемый центр вращения и отсутствие необходимости механически совмещать центры отдельных вращательных и гониометрических осей.
Physik Instrumente (PI) и SmarAct предлагают широкий спектр гексаподов. Номенклатура включает компактные, средние, высоконагруженные и вакуумные исполнения. Диапазон допустимой нагрузки стандартных моделей составляет от единиц до сотен килограммов. Для специализированных проектов доступны системы, рассчитанные на нагрузки более 2000 кг.
Программно задаваемый центр вращения позволяет выполнять угловое движение относительно выбранной точки. Для оптической системы такой точкой может быть центр линзы, поверхность образца, торец волокна, точка пересечения пучка или центр зеркала. Контроллер автоматически рассчитывает необходимое изменение длины каждого актуатора. Такие системы, в частности, применяются при совмещении волоконных массивов с фотонными интегральными схемами.
|
|
|
|
|
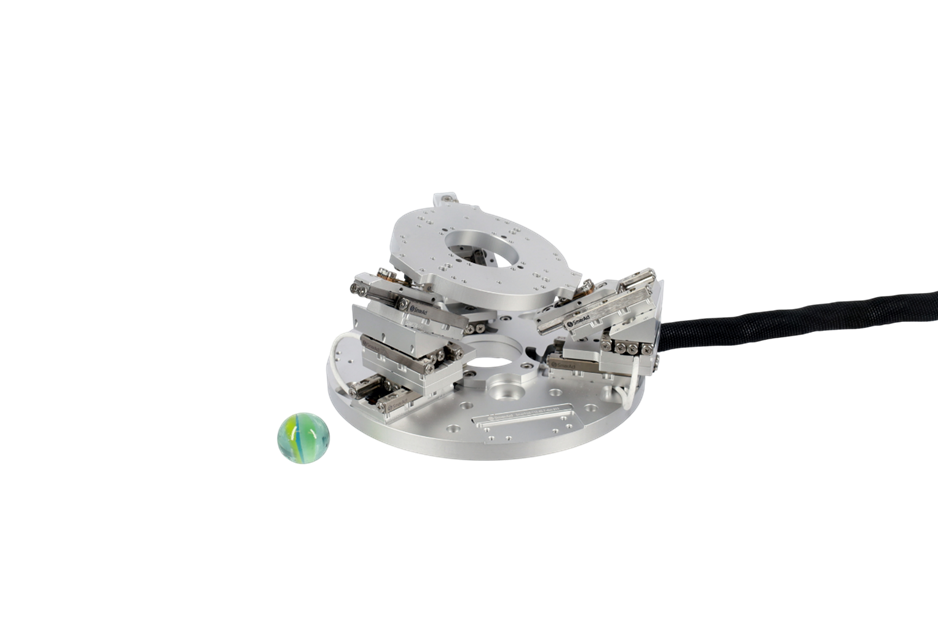
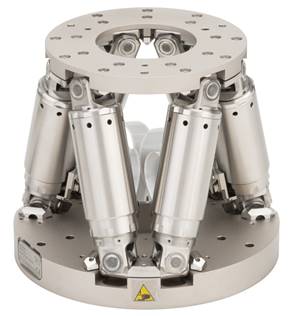
Гексаподы применяются при юстировке оптических компонентов, тестировании фотонных интегральных схем, инспекции полупроводниковых пластин, рентгеновских исследованиях, синхротронных измерениях, аэрокосмических испытаниях, калибровке датчиков, позиционировании зеркал и моделировании движения.
При выборе гексапода необходимо учитывать, что максимальный ход по одной координате зависит от положения по другим координатам. При значительном наклоне доступное линейное перемещение может уменьшаться, а при смещении к границе рабочей области может изменяться жесткость системы. Поэтому выбор должен выполняться по требуемой комбинации координат, а не только по отдельным максимальным значениям хода. Дополнительно учитываются допустимая нагрузка, положение центра тяжести, ориентация в пространстве, скорость, ускорение и возможность столкновения платформы с основанием или внешним оборудованием.
CoreMorrow предлагает пьезоэлектрические шестикоординатные позиционеры. В таких системах пространственное движение формируется согласованной деформацией шести пьезоактуаторов.
|
|
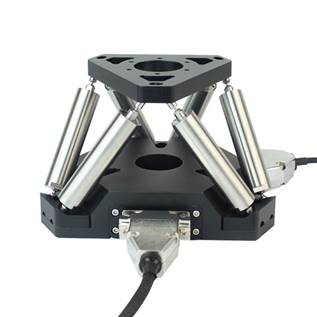
Пьезоэлектрический гексапод имеет меньший рабочий диапазон по сравнению с электромеханическими системами, однако обеспечивает высокое разрешение, малое время отклика и отсутствие механического люфта. Гексаподы можно условно разделить на три основных класса: пьезоэлектрические микрогексаподы для малых перемещений, высокой динамики и нанопозиционирования; электромеханические прецизионные гексаподы для фотоники, метрологии, оптической юстировки и научного оборудования; высоконагруженные крупногабаритные системы для тяжелой оптики, аэрокосмических испытаний, моделирования движения и перемещения крупного оборудования.
Выбор оптимального решения
Рынок систем позиционирования характеризуется высокой степенью специализации, где каждый технологический сегмент предлагает уникальные решения для конкретных задач. Выбор оптимальной системы всегда представляет собой компромисс между такими параметрами, как диапазон перемещения, точность, повторяемость, нагрузка, скорость, количество осей перемещения, рабочая среда и требования к автоматизации.
В данном контексте, LBTEK и Thorlabs предлагают комплексную номенклатуру лабораторных механических позиционеров, ориентированных на научные лаборатории, оптическую юстировку, спектроскопию и экспериментальную фотонику. CoreMorrow дополняет этот диапазон более сложными системами, специализируясь на нанопозиционерах, сканерах и актуаторах для задач с ограниченным диапазоном движения, но высокими требованиями к разрешению и динамике. Attocube и SmarAct являются лидерами в области компактных систем, вакуумных и криогенных позиционеров, а также оборудования для применения в условиях сильных магнитных полей. Physik Instrumente (PI) и Aerotech предлагают высокоточные моторизованные оси, прямые приводы, гексаподы и комплексные системы для высокопроизводительных установок. ACS Motion Control представляет собой уровень централизованного управления, предлагая платформу для многоосевого управления и сложных кинематических систем. Такие как TPA Robot производители промышленной линейной автоматики закрывают задачи большого хода, высокой нагрузки и построения роботов для автоматизированных линий.
Важно подчеркнуть, что в составе одной установки часто используются несколько классов оборудования. Например, крупная промышленная ось может обеспечивать транспортное перемещение, моторизованный XYZ-позиционер – точную установку, пьезоэлектрическая платформа – точную коррекцию, а многоосевой контроллер – синхронизировать это движение. Такое комбинирование является основным направлением развития современных систем позиционирования, позволяя создавать высокоэффективные и гибкие решения для самых требовательных задач.
Заключение
Современные системы прецизионного позиционирования охватывают чрезвычайно широкий диапазон задач. При этом требования к точности, рабочему ходу, нагрузке, динамике и условиям эксплуатации могут существенно различаться, поэтому универсального решения для всех применений не существует.
В трех статьях цикла мы последовательно рассмотрели основные типы приводов и критерии выбора позиционеров, принципы построения многокоординатных систем и управления ими, а также специализированные решения для вакуумных и криогенных условий, больших нагрузок, крупногабаритной оптики и шестикоординатного позиционирования.
На практике систему позиционирования следует рассматривать как единый комплекс, включающий механические узлы, приводы, направляющие, датчики обратной связи, контроллеры и программное обеспечение. Характеристики отдельных компонентов должны быть согласованы между собой и соответствовать условиям эксплуатации. Такой системный подход позволяет одновременно обеспечить необходимый диапазон перемещения, точность, повторяемость, динамику и надежность оборудования.
Авторы статьи:

Анонсы статей, мероприятий и еще больше научно-познавательного контента по ссылке в нашем Telegram-канале.
